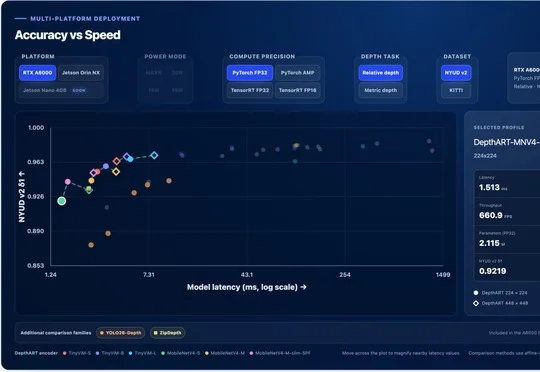
把Depth Anything砍到6M,深度估计终于能跑进Jetson
把Depth Anything砍到6M,深度估计终于能跑进Jetson论文DepthART提出抗偏置数据采样与相机条件化微调方法,将基础单目深度估计模型压缩至约6M参数,在保留跨场景泛化能力的前提下实现Jetson等端侧设备的高帧率部署。
来自主题: AI技术研报
8150 点击 2026-10-03 10:28

 搜索
论文DepthART提出抗偏置数据采样与相机条件化微调方法,将基础单目深度估计模型压缩至约6M参数,在保留跨场景泛化能力的前提下实现Jetson等端侧设备的高帧率部署。
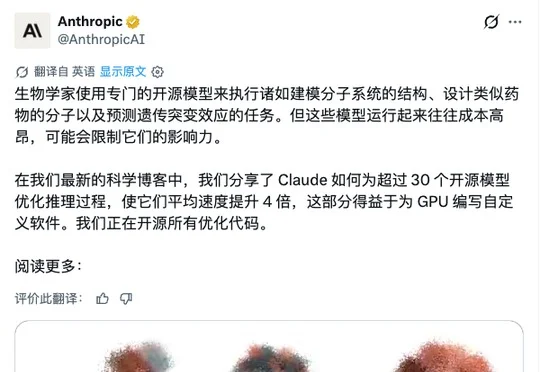
Anthropic的Claude在不到四周内优化了30多个开源生物分子模型,AItonomy Foundation同期发布开源项目ScienceIDE,将科学代码库转化为可执行可验证的AI科学家训练环境。
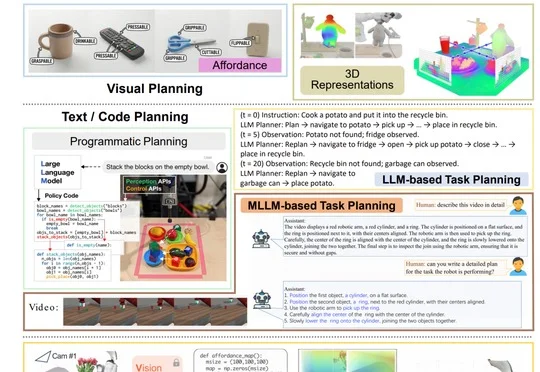
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode
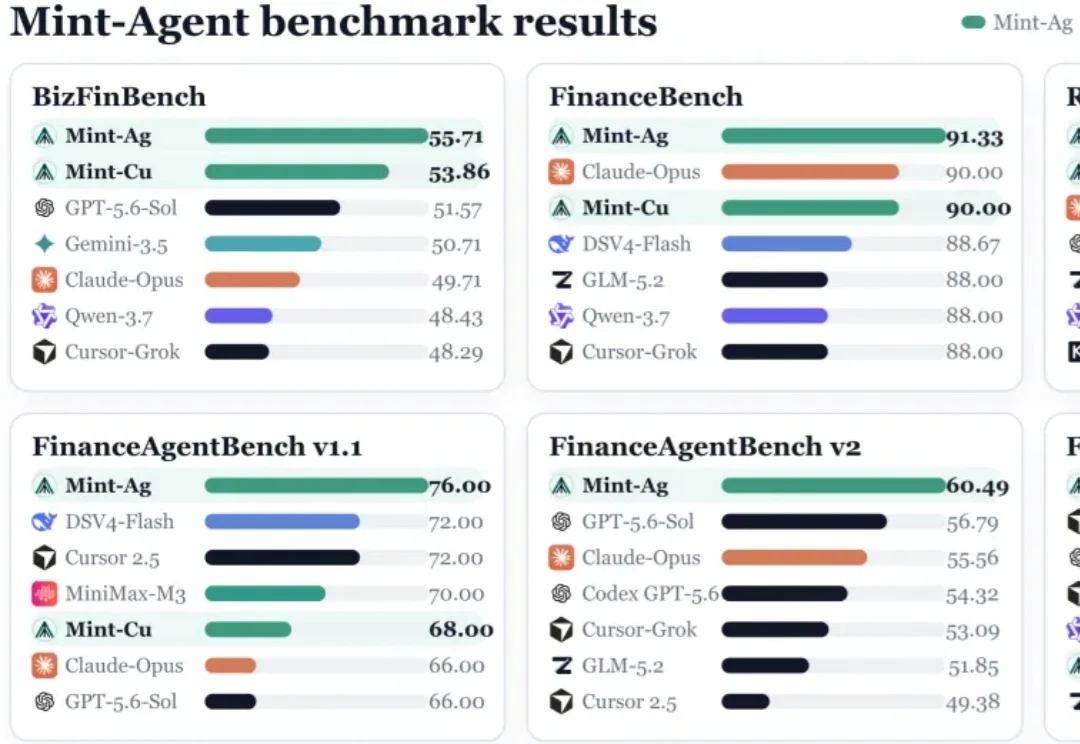
由华东师大智金院团队孵化的金融原生 Agentic Foundation Model 家族 Mint-Agent 正式发布。在 FinanceAgentBench v2 上,27B 的 Mint-Ag 达到 60.49%,超过 GPT-5.6-Sol 与 Claude Opus 4.8;单题推理成本分别仅为两者的约 22% 和 10%。
8月18日,一篇系统梳理单细胞基础模型的综述预印本挂上 Preprints.org(doi:10.20944/preprints202608.1166.v1),标题是《The Landscape of Single-Cell Foundation Models: Design Principles, Applications, and Open Challenges》,尚未经过同行评审。
近期,字节跳动大模型核心部门Seed完成新一轮组织调整,调整核心集中在Seed Foundation Model(Seed基础模型)板块,新设四个一级部门,重构了预训练数据、强化学习与后训练的组织链路。
瞄准这类 “看起来做对了,物理上却没完成” 的失败。破晓智能(PHANES AI)创始人、哈工大(深圳)长聘教授杨朔及其团队发布了最新论文 TouchWorld: A Predictive and Reactive Tactile Foundation Model for Dexterous Manipulation。
过去几年,大模型竞争主要发生在 AI 公司之间。但随着 AI 开始从数字世界进入真实设备与物理世界,竞争逻辑正在发生变化。
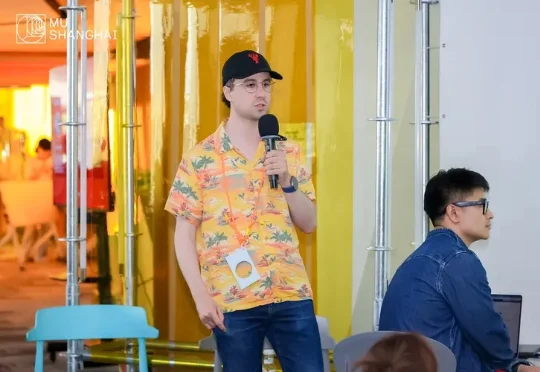
在MU Shanghai组织的ClawCon活动上,OpenClaw的社区核心成员自己飞过来,在阿里中心的会议室里,面对着从全国各地赶来的开发者、创业者和用户,和他们一线交流。我们拿到了两个独家对话的机会,受访者是OpenClaw核心维护者Josh,以及OpenClaw Foundation核心成员Vincent Koc。
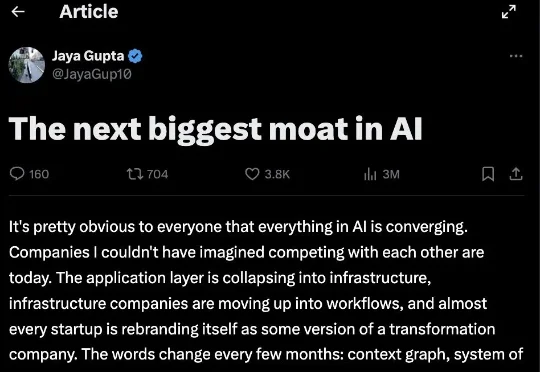
今天,硅谷一篇长文《The next biggest moat in AI》刷屏了,作者是 Foundation Capital 合伙人、前麦肯锡咨询师 Jaya Gupta。这篇文章在 X 上 12 小时获得了130万阅读,被一群创始人和打工人同时转发,原因是它同时提供了两套视角: